Sistemi di timone a vento nella McIntyre Mini Globe Race 2025–2026 — Una recensione comparativa dei sistemi Hydrovane, Windpilot e South Atlantic
1. Introduzione
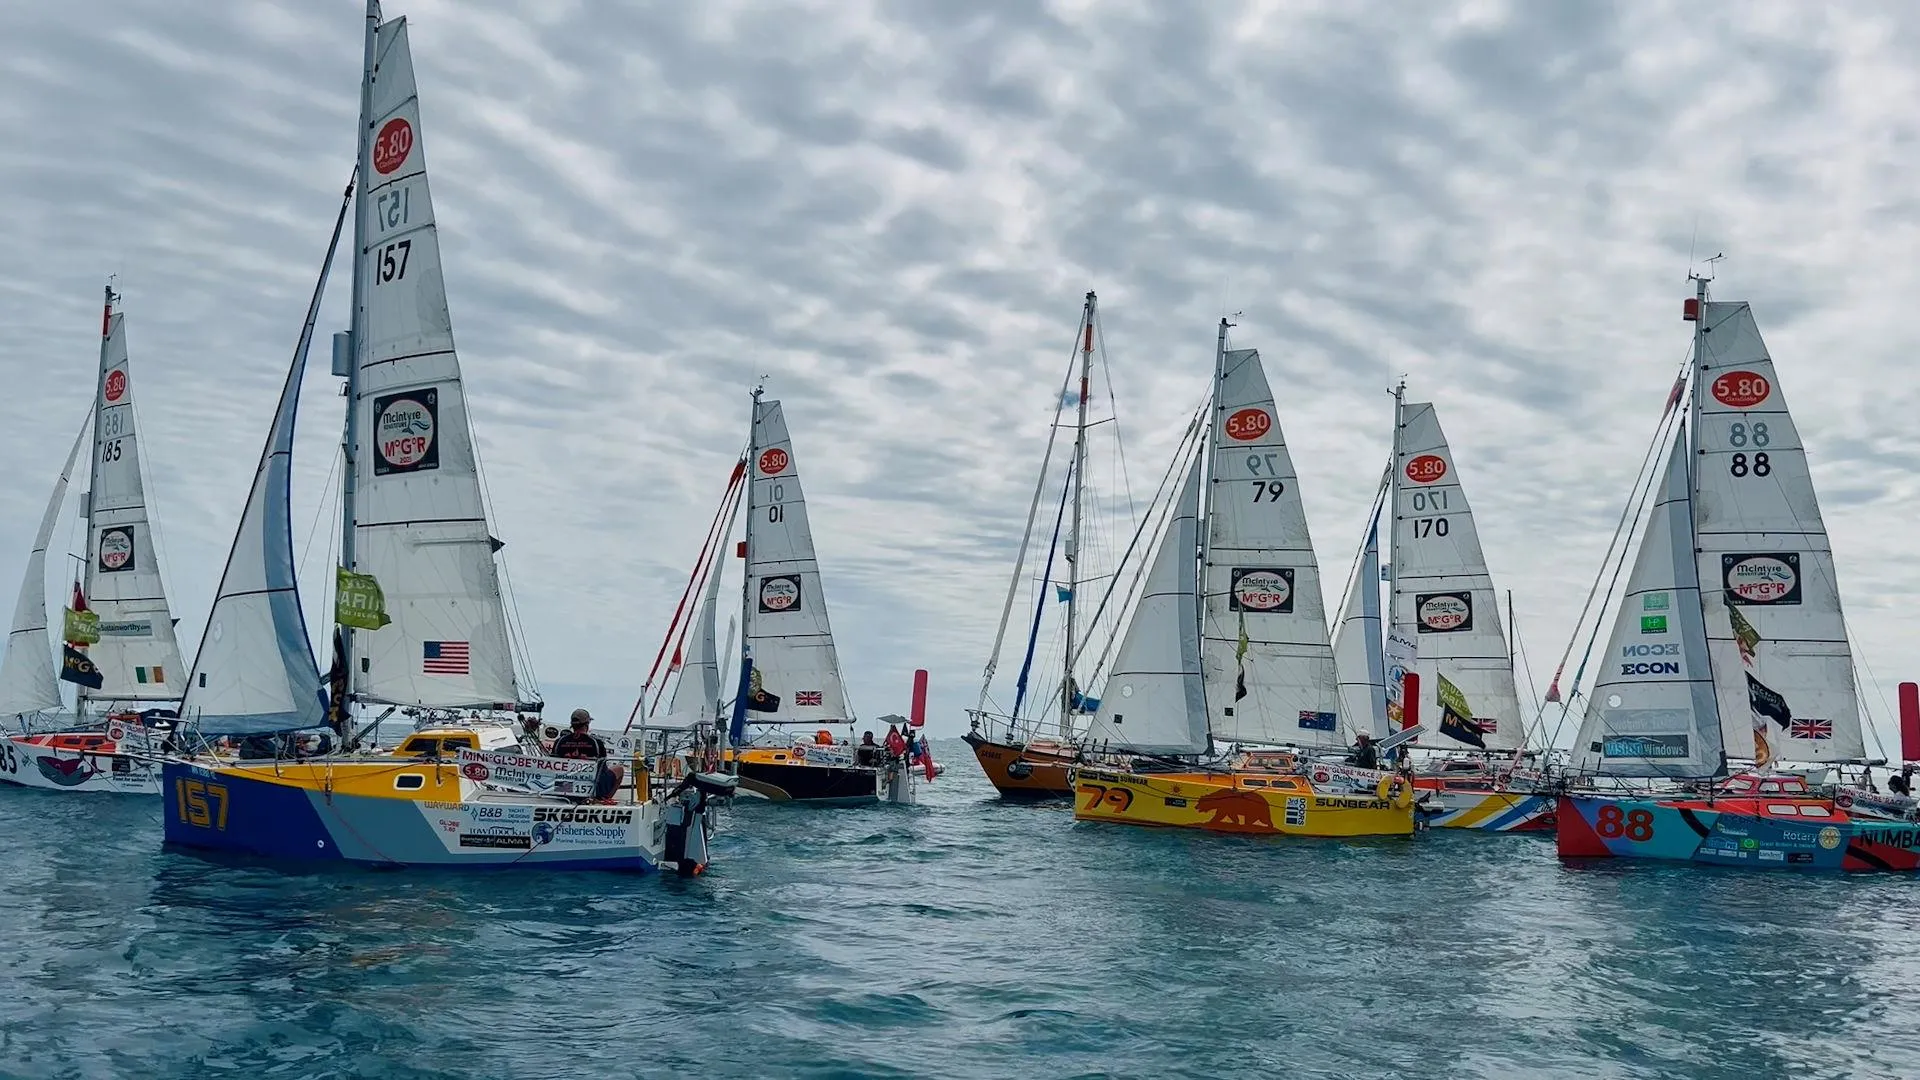
La McIntyre Mini Globe Race 2025–2026 ha fornito un ambiente reale e impegnativo per la valutazione dei sistemi di timone a vento. I concorrenti hanno navigato in solitaria a bordo di yacht Class Globe 5.80 da 19 piedi su una rotta a lunga distanza che ha coinvolto condizioni di vento variabili, mare confuso, lunghe tratte in poppa e gli stress accumulati di una circumnavigazione oceanica.
In questo contesto, un timone a vento è più di una semplice comodità. Riduce le richieste fisiche della timoneria manuale continua, aiuta a preservare l'energia dello skipper e può contribuire alla sicurezza quando il marinaio deve occuparsi di altri compiti. Allo stesso tempo, la regata ha evidenziato la difficoltà di ottenere un timone a vento coerente su scafi piccoli, leggeri e altamente reattivi.
Questo rapporto esamina le esperienze documentate per tre sistemi rappresentati nella flotta: Hydrovane, Windpilot e South Atlantic. Si concentra sulle prestazioni riportate, sui danni alle apparecchiature, sui problemi di installazione e configurazione, sulle interferenze ambientali e sui requisiti di manutenzione.
Le osservazioni sono tratte dagli aggiornamenti della regata, dai resoconti degli skipper, dalle interviste e da altro materiale citato nel rapporto. Dovrebbero essere interpretate come osservazioni sul campo piuttosto che come i risultati di una prova tecnica controllata. Gli yacht differivano per allestimento, carico, inventario delle vele, geometria di installazione e tecnica dello skipper. Di conseguenza, gli incidenti qui descritti non possono, da soli, stabilire l'affidabilità complessiva o la superiorità del sistema di un produttore.
La distinzione centrale in tutta questa recensione è tra:
- Guasto meccanico o strutturale: danno o malfunzionamento all'interno dell'unità del timone a vento stessa.
- Problemi legati all'installazione: bloccaggio, disallineamento, problemi di fissaggio o interferenze causate dal modo in cui il sistema è montato.
- Problemi del circuito di comando: attrito, allentamento, elasticità o instradamento inefficiente nelle cime e nei bozzelli che collegano il servo-pendolo alla timoneria dello yacht.
- Sfide di prestazioni e configurazione: condizioni in cui il sistema rimane operativo ma non riesce a mantenere una rotta soddisfacente senza regolazioni dell'assetto delle vele, dell'equilibrio o delle impostazioni di timoneria.
- Interferenze ambientali: alghe, turbolenza, azione delle onde e altri fattori esterni che influenzano la capacità del sistema di rilevare il vento o generare forza di timoneria.
Queste categorie sono importanti perché un timone a vento non è un componente isolato. Le sue prestazioni dipendono dall'interazione tra il meccanismo, lo scafo e il timone della barca, l'installazione, il circuito di comando, le vele e le condizioni circostanti.
2. Hydrovane
I sistemi Hydrovane utilizzano un timone ausiliario indipendente. A differenza dei sistemi a servo-pendolo, che trasmettono la forza di timoneria tramite cime al timone principale o alla barra dello yacht, un sistema a timone ausiliario governa attraverso la propria pala del timone. Questa disposizione offre un'architettura di installazione e controllo diversa, ma impone anche notevoli richieste strutturali e idrodinamiche allo specchio di poppa e all'assieme del timone ausiliario.
Diversi concorrenti equipaggiati con Hydrovane hanno incontrato problemi durante la regata. I casi riportati variavano da danni meccanici e bloccaggi dell'installazione a sovracorrezione, sensibilità di timoneria e limitazioni sotto particolari configurazioni veliche.
2.1 Ertan Beskardes — Trekka
Ertan Beskardes ha subito un significativo guasto meccanico quando un collegamento o un componente critico del suo meccanismo Hydrovane è andato perso durante la regata. Non avendo a disposizione un ricambio adatto, il sistema non poteva più essere considerato affidabile per l'timone a vento normale.

Prima del guasto, Beskardes aveva utilizzato diverse configurazioni veliche per gestire l'equilibrio tra velocità e prestazioni di timoneria. Ha riferito di aver usato un grande gennaker A5 e di aver assistito o preso il controllo della timoneria durante il giorno, preferendo una configurazione al solo fiocco di notte per mantenere una rotta più gestibile e ottenere riposo.
In seguito al guasto, ha dovuto fare affidamento su piccoli piloti automatici elettrici in condizioni più facili e sulla timoneria manuale quando le condizioni superavano le loro capacità pratiche. L'incidente illustra le conseguenze della perdita di un componente meccanico critico durante una traversata in solitaria, in particolare quando i pezzi di ricambio non sono disponibili.
Significato tecnico
Questo è stato un guasto meccanico segnalato, e non semplicemente una questione di assetto delle vele o di installazione. Dimostra anche l'importanza di ispezionare i collegamenti vulnerabili e di considerare la disponibilità di ricambi appropriati per la navigazione in solitaria a lunga distanza.
Fonti: Copertura della regata di Sail-World; McIntyre Mini Globe Race.
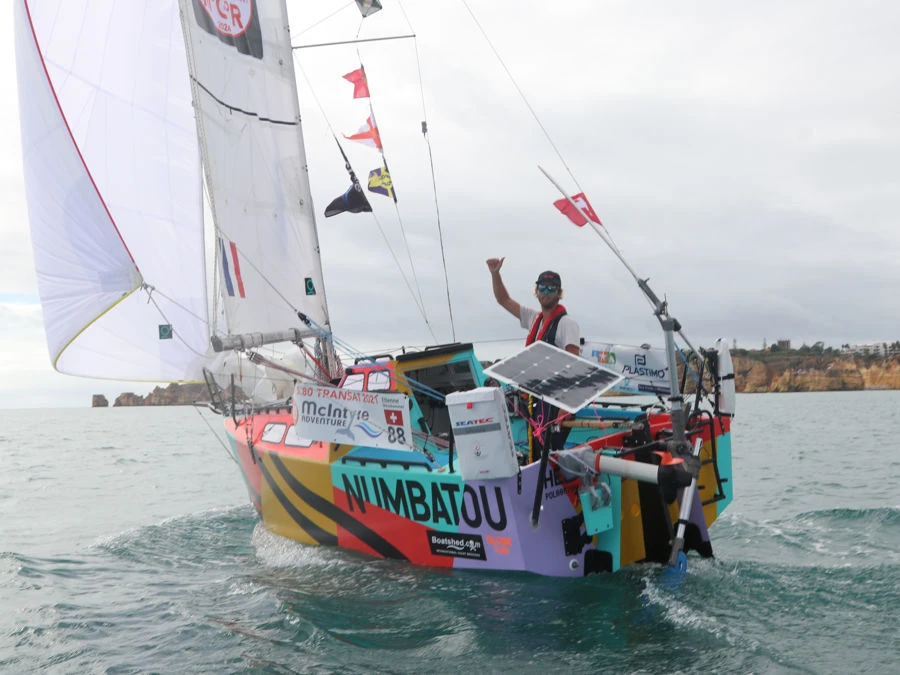
2.2 Jasmine Harrison — Numbatou
Jasmine Harrison ha incontrato sia difficoltà legate all'installazione che, successivamente, un problema strutturale con il suo Hydrovane.
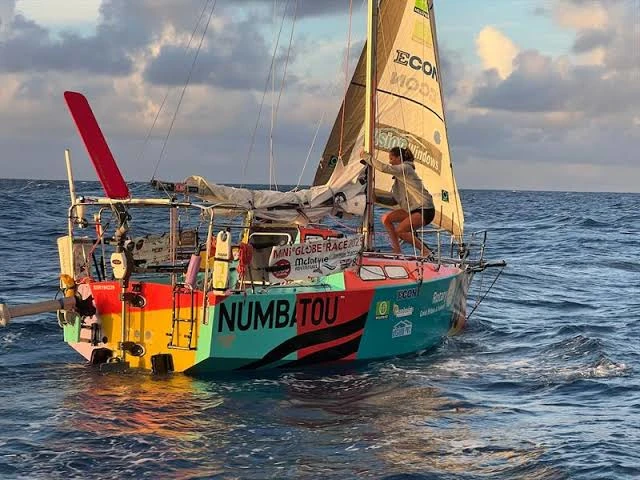
Durante la regata, una modifica all'installazione ha comportato una pressione eccessiva nei punti di fissaggio inferiori. Ciò ha causato il bloccaggio del sistema del timone ausiliario, impedendogli di muoversi liberamente. Harrison ha dovuto indagare e correggere il problema in mare. Dopo aver allentato i bulloni interessati e modificato il modo in cui al timone principale era consentito muoversi, è riuscita a ripristinare il funzionamento del sistema.
L'incidente evidenzia come la geometria di montaggio e la tensione dei bulloni possano influenzare il movimento libero di un assieme di timone ausiliario. Mostra anche che le istruzioni o le pratiche standard potrebbero dover essere applicate con attenzione alla geometria specifica di un piccolo yacht.
Harrison ha anche segnalato difficoltà nel mantenere una rotta stabile in un mare più grosso e con rollio. La natura altamente reattiva dello scafo Class Globe 5.80 poteva portare a correzioni di timoneria eccessive, producendo pronunciate deviazioni di rotta e riducendo la velocità della barca. Il conseguente carico di lavoro ha contribuito all'affaticamento e a periodi di timoneria manuale.
Più tardi nella regata, Harrison ha subito un cedimento strutturale quando una parte del telaio di timoneria dell'Hydrovane si è apparentemente rotta. Ha effettuato una riparazione temporanea utilizzando materiali disponibili per mantenere il sistema funzionante.
Nonostante queste battute d'arresto, Harrison ha completato con successo la sua circumnavigazione e ha ricevuto il Trofeo Chichester. La sua esperienza illustra sia le richieste imposte alle apparecchiature nella regata, sia l'importanza delle capacità di diagnosi, adattamento e riparazione in mare.
Significato tecnico
Il caso di Harrison contiene tipi di problemi distinti che non devono essere confusi. Il bloccaggio iniziale era legato all'installazione e alla regolazione, mentre il successivo danno al telaio è stato un incidente strutturale. La sovracorrezione che ha sperimentato è stata una sfida prestazionale associata all'interazione tra il sistema e il movimento della barca.
Fonti: Live Sail Die; Sail-World; cronologia della McIntyre Mini Globe Race; resoconto di Harrison.
2.3 Dan Turner — Immortal Game
L'esperienza di Dan Turner ha dimostrato l'effetto delle forze veliche, dell'equilibrio dello scafo e del gioco di installazione su un sistema a timone ausiliario.
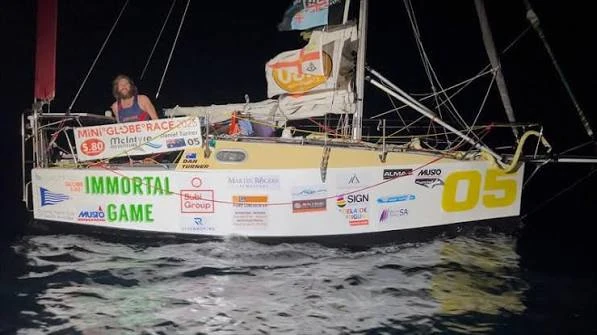
Turner ha riferito che l'Hydrovane faticava a mantenere la rotta sotto certe configurazioni veliche. In particolare, il sistema di timoneria aveva difficoltà a gestire le forze rotazionali generate dalla randa quando lo scafo non forniva una resistenza laterale sufficiente. In alcune condizioni, lo yacht poteva essere governato in modo più affidabile con il solo fiocco.
Questa limitazione richiedeva a Turner di ridurre la velatura o cambiare configurazione, accettando a volte una riduzione della velocità media. Ha anche dovuto intervenire manualmente quando il timone a vento non riusciva a mantenere la rotta desiderata.
Turner aveva rinforzato la struttura di poppa dell'Immortal Game durante la costruzione della barca. Si trattava di una precauzione volta a distribuire i carichi associati al montaggio di un timone ausiliario indipendente su un piccolo specchio di poppa in compensato.
Successivamente, un'abbattuta involontaria (knockdown) avrebbe influenzato l'allineamento del sistema, e Turner ha riscontrato ulteriori difficoltà operative. Il posizionamento dei pannelli solari a bordo ha anche creato considerazioni di gioco e flusso d'aria per la pala eolica del timone a vento, in particolare durante la navigazione in poppa.
Significato tecnico
Il caso di Turner dimostra che un sistema a timone ausiliario deve essere considerato come parte della disposizione complessiva di timoneria ed equilibrio dello yacht. La resistenza dello specchio di poppa, l'allineamento del montaggio, l'equilibrio velico e il movimento senza ostacoli della pala eolica contribuiscono tutti a un funzionamento soddisfacente.
Fonti: McIntyre Mini Globe Race — riepilogo Transat; costruzione della barca di Turner; McIntyre Mini Globe Race.
2.4 Renaud Stitelmann — Capucinette
Renaud Stitelmann, il vincitore della regata, ha riportato anche sfide con l'Hydrovane in stati del mare difficili.
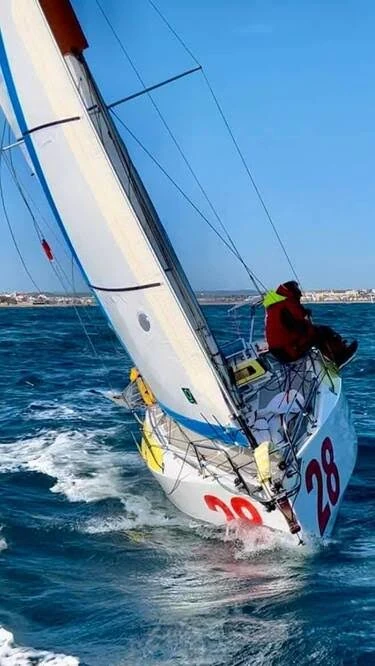
In condizioni pesanti e confuse, il sistema poteva sovracorreggere in risposta ai movimenti dello scafo altamente reattivo. Ciò ha portato a un andamento a zigzag e a una riduzione della velocità della barca. Stitelmann ha sperimentato un sistema con cime elastiche per smorzare o limitare il movimento del timone e ridurre l'eccessiva risposta di timoneria.
In mari particolarmente confusi, con onde provenienti da più direzioni, la capacità del sistema di mantenere la rotta si è apparentemente ridotta. Stitelmann a volte ha dovuto modificare il suo piano velico o ricorrere alla timoneria manuale.
Significato tecnico
L'esperienza del vincitore della regata è importante perché mostra che le sfide di timoneria non erano limitate ai marinai meno esperti o a una singola installazione. Tuttavia, la difficoltà segnalata deve essere compresa nel contesto del movimento del piccolo scafo, dello stato del mare, dell'equilibrio velico e delle impostazioni di timoneria, piuttosto che come prova di una limitazione generale che colpisce tutte le installazioni Hydrovane.
Fonti: Practical Boat Owner; McIntyre Mini Globe Race; video della regata.
2.5 Pilar Pasanau — Peter Punk
Anche Pilar Pasanau ha sperimentato sfide di tenuta della rotta e sovracorrezione simili a quelle descritte da altri utenti di Hydrovane. I resoconti disponibili indicano difficoltà con il mantenimento della rotta e la risposta di timoneria, ma non stabiliscono una rottura strutturale o un inceppamento meccanico comparabile nel suo sistema.
Significato tecnico
La sua esperienza rafforza l'importanza dell'equilibrio dello scafo, della configurazione velica e della risposta di timoneria negli yacht piccoli e a basso dislocamento. Le difficoltà di prestazione non devono essere automaticamente classificate come guasti meccanici.
Fonte: Video della regata.
2.6 Valutazione generale di Hydrovane
Gli incidenti Hydrovane descritti nel materiale di origine coprono diverse categorie:
- Perdita di componenti meccanici, come riportato da Ertan Beskardes.
- Bloccaggio legato all'installazione e danni strutturali, come sperimentato da Jasmine Harrison.
- Limitazioni di timoneria e forza velica, come riportato da Dan Turner.
- Sovracorrezzione e difficoltà di tenuta della rotta in mari grossi o confusi, come riportato da Renaud Stitelmann e Pilar Pasanau.
- Considerazioni di gioco e allineamento che coinvolgono le attrezzature di bordo e la disposizione di montaggio.
Questi casi mostrano che le esigenze del Class Globe 5.80 possono esporre vulnerabilità nell'installazione completa e nella configurazione operativa. Mostrano anche che alcuni problemi sono stati corretti attraverso regolazioni o adattamenti, mentre altri hanno comportato danni fisici.
I rapporti non forniscono un tasso di guasto standardizzato, né stabiliscono le condizioni di ogni Hydrovane utilizzato nella flotta. Un confronto affidabile richiederebbe informazioni coerenti sul numero totale di unità, le ore di funzionamento, la cronologia della manutenzione, la geometria di installazione e la gravità delle condizioni incontrate.
3. Windpilot
I sistemi a servo-pendolo Windpilot utilizzano un timone a vento sensibile al vento per controllare una pala a servo-pendolo immersa. Il flusso d'acqua che agisce sulla pala genera la forza trasmessa attraverso le cime di comando al sistema di timoneria principale dello yacht.
Questa disposizione si basa su diversi elementi che lavorano insieme: il timone a vento deve ricevere un flusso d'aria pulito, la pala immersa deve operare in un flusso d'acqua adeguato e le cime di comando devono trasmettere il movimento in modo efficiente. I resoconti di regata degli utenti Windpilot descrivono principalmente interferenze ambientali, conflitti di installazione o disposizione e sfide operative piuttosto che cedimenti strutturali catastrofici dell'unità principale.
È stato riportato che due concorrenti nella flotta hanno utilizzato sistemi Windpilot: Jakub Ziemkiewicz e Christian Sauer.
3.1 Jakub Ziemkiewicz — BIBI
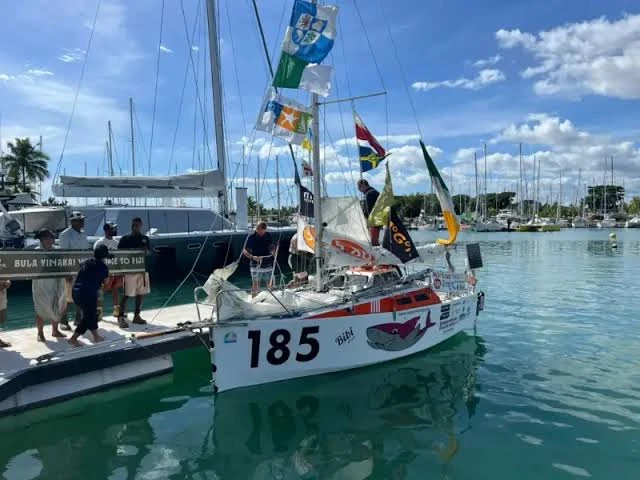
L'esperienza di Jakub Ziemkiewicz a bordo del BIBI evidenzia gli effetti dell'incrostazione ambientale e delle caratteristiche di navigazione del Class Globe 5.80.
Incrustazione da alghe
Durante le traversate atlantiche, Ziemkiewicz ha incontrato sargassi galleggianti. Le alghe si sono accumulate attorno alla pala del servo-pendolo immerso, interferendo con il flusso d'acqua necessario per generare la forza di timoneria. Ha dovuto pulire l'incrostazione manualmente in diverse occasioni per ripristinare il funzionamento.
Si tratta di un'ostruzione ambientale e non di una prova di un meccanismo interno rotto. Tuttavia, può comunque disabilitare una timoneria efficace e richiedere un intervento potenzialmente pericoloso a poppa.
Prestazioni con vento leggero
Ziemkiewicz ha anche riportato frustrazione in condizioni di vento molto leggero. Un sistema a servo-pendolo dipende da un flusso d'acqua relativo sufficiente sulla sua pala immersa per produrre una forza di timoneria utile. Quando la velocità della barca diminuisce, diminuisce anche la forza idrodinamica disponibile, limitando la capacità del sistema di correggere la rotta dello yacht.
Mantenimento della rotta in poppa ed equilibrio dello scafo
Ziemkiewicz ha avuto difficoltà a mantenere una rotta stabile in poppa in mari grossi e con rollio. Il suo inventario velico limitato ha vincolato la sua capacità di bilanciare con precisione la barca per ogni condizione. Quando lo yacht diventava sbilanciato, poteva scivolare o strambare significativamente mentre scendeva dalle onde.
Ha utilizzato la configurazione delle derive mobili della barca per migliorare la stabilità direzionale. Abbassare le derive mobili ha aiutato a ridurre lo scarroccio laterale e ha fornito una piattaforma più stabile per il sistema di timone a vento. Una delle casse della deriva mobile avrebbe subito danni sotto carichi pesanti, ma il resoconto disponibile non stabilisce che questo danno sia stato causato dal Windpilot stesso.
Nonostante queste sfide, Ziemkiewicz ha completato la regata e ha ottenuto un sesto posto nella classifica generale.
Significato tecnico
Il caso di Ziemkiewicz illustra come l'incrostazione ambientale, la bassa velocità della barca, l'equilibrio velico e la dinamica dello scafo possano limitare un sistema a servo-pendolo senza necessariamente indicare un difetto meccanico nell'unità del timone a vento.
Fonti: Afloat; Southern Wooden Boat Sailing; McIntyre Mini Globe Race — Tappa 2; McIntyre Mini Globe Race.
3.2 Christian Sauer — Argo
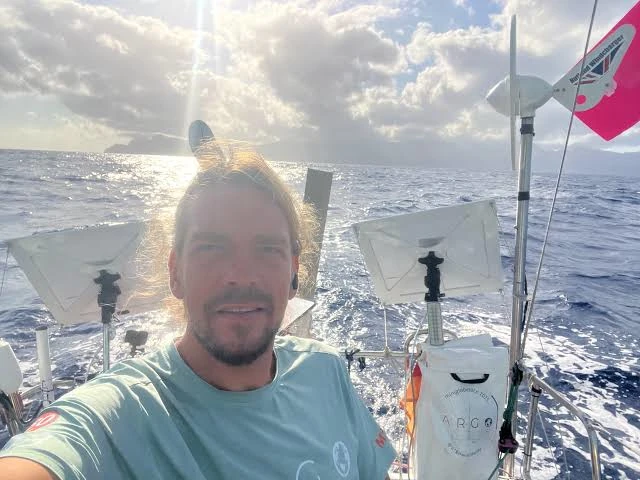
L'esperienza di Christian Sauer a bordo dell'Argo ha coinvolto ostruzione del flusso d'aria, turbolenza sott'acqua e allineamento del montaggio.
Ostruzione del flusso d'aria
Durante la prima parte della regata, Sauer ha scoperto che la posizione dei suoi pannelli solari interferiva con il flusso d'aria che raggiungeva il timone a vento del Windpilot. La turbolenza e l'ostruzione possono ridurre la capacità del timone a vento di rilevare con precisione i cambiamenti nella direzione del vento apparente, influenzando la risposta del sistema. Sauer ha preso in considerazione modifiche alla disposizione dei pannelli solari per migliorare il flusso d'aria.
Turbolenza sott'acqua
Sauer ha anche segnalato difficoltà associate alla scia e alla turbolenza create dalle derive mobili montate sullo specchio di poppa dello yacht. La pala del servo-pendolo immerso del Windpilot era posizionata in un'acqua influenzata dallo scafo e dalle appendici. Questo flusso disturbato poteva ridurre l'efficacia e la coerenza della forza idrodinamica che agisce sulla pala.
L'equilibrio della barca e la relazione tra le appendici e il timone a vento richiedevano quindi un'attenta attenzione.
Allineamento della fascetta di montaggio
Più tardi, nel Pacifico, la fascetta di montaggio si sarebbe spostata dal suo allineamento sotto gli impatti e i carichi ripetuti della navigazione oceanica. Ciò ha influenzato il funzionamento del sistema e ha aggiunto al carico di lavoro dello skipper. Sauer ha anche affrontato un problema al sistema elettrico, che ha contribuito a periodi di timoneria manuale.
Sauer ha descritto la difficoltà di ottenere una rotta fluida, notando che né il timone a vento né il pilota automatico elettrico potevano gestire costantemente la barca nelle condizioni che ha incontrato. Anche la timoneria manuale era impegnativa.
Significato tecnico
Il caso di Sauer dimostra come il flusso d'aria, il flusso sott'acqua, la sicurezza del montaggio e l'equilibrio complessivo dello yacht possano combinarsi per influenzare le prestazioni dell'timone a vento. Sottolinea anche la necessità di distinguere le prestazioni del meccanismo del timone a vento dalle condizioni esterne di disposizione e montaggio.
Fonti: McIntyre Mini Globe Race — rapporto Tappa 1; Sail-World; Practical Boat Owner.
3.3 Valutazione generale di Windpilot
I casi Windpilot documentati nel materiale di origine riguardano principalmente:
- Incrustazione da alghe della pala del servo-pendolo immerso.
- Efficacia idrodinamica ridotta a velocità della barca molto basse.
- Ostruzione del flusso d'aria causata dalle attrezzature di bordo.
- Turbolenza dalle appendici dello scafo e dalla geometria dello specchio di poppa.
- Scorrimento e allineamento della fascetta di montaggio.
- La necessità di bilanciare lo yacht e ottimizzare la configurazione velica.
I casi riportati non descrivono un cedimento strutturale catastrofico del meccanismo principale del Windpilot. Questa osservazione non deve essere interpretata come prova che il sistema sia immune ai guasti meccanici; riflette semplicemente gli incidenti documentati per le due barche equipaggiate con Windpilot nel materiale disponibile.
Le esperienze sottolineano l'importanza di un percorso di flusso d'aria libero, di un posizionamento sott'acqua adeguato, di un montaggio sicuro e di un'integrazione efficiente con il sistema di timoneria della barca.
4. South Atlantic
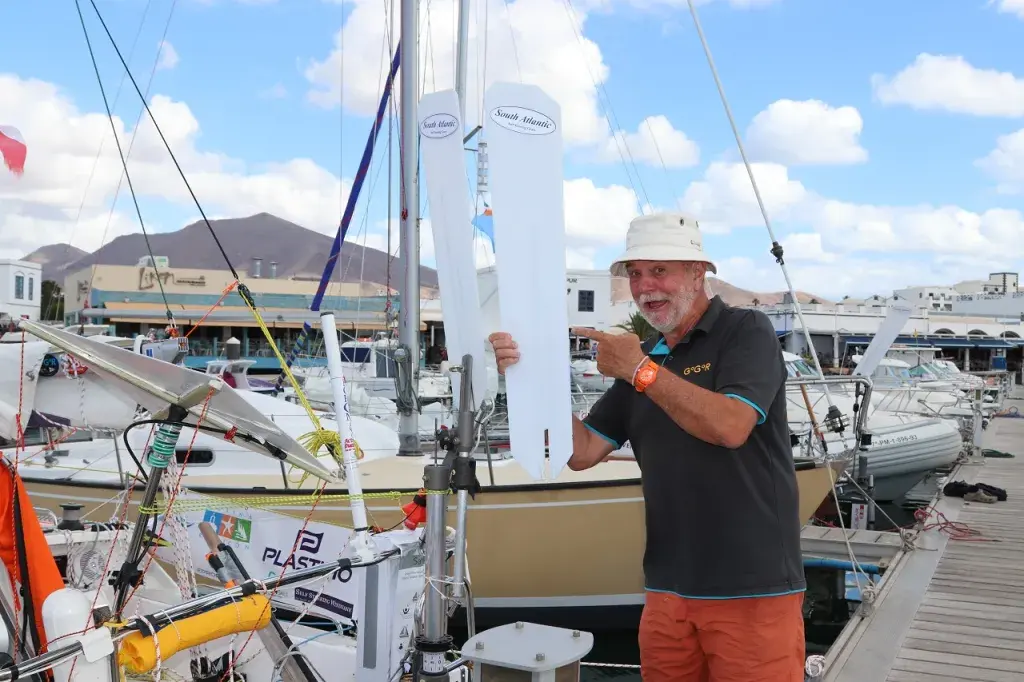
I sistemi a servo-pendolo South Atlantic sono stati utilizzati da diversi concorrenti nella flotta Class Globe 5.80. Le esperienze riportate forniscono utili spunti sull'importanza dell'instradamento delle cime di comando, della tensione, dell'attrito, dell'equilibrio velico e della relazione tra uno scafo reattivo e le caratteristiche di timoneria del timone a vento.
I resoconti disponibili descrivono la sensibilità di timoneria, l'usura nel circuito delle cime di comando e la necessità di regolazioni continue. Questi problemi devono essere valutati con attenzione e distinti dai guasti della struttura meccanica principale del timone a vento. Un sistema a servo-pendolo dipende dal circuito di trasmissione completo tra la pala immersa e la timoneria dello yacht, quindi le condizioni e la geometria delle cime e dei bozzelli sono parte integrante del suo funzionamento.
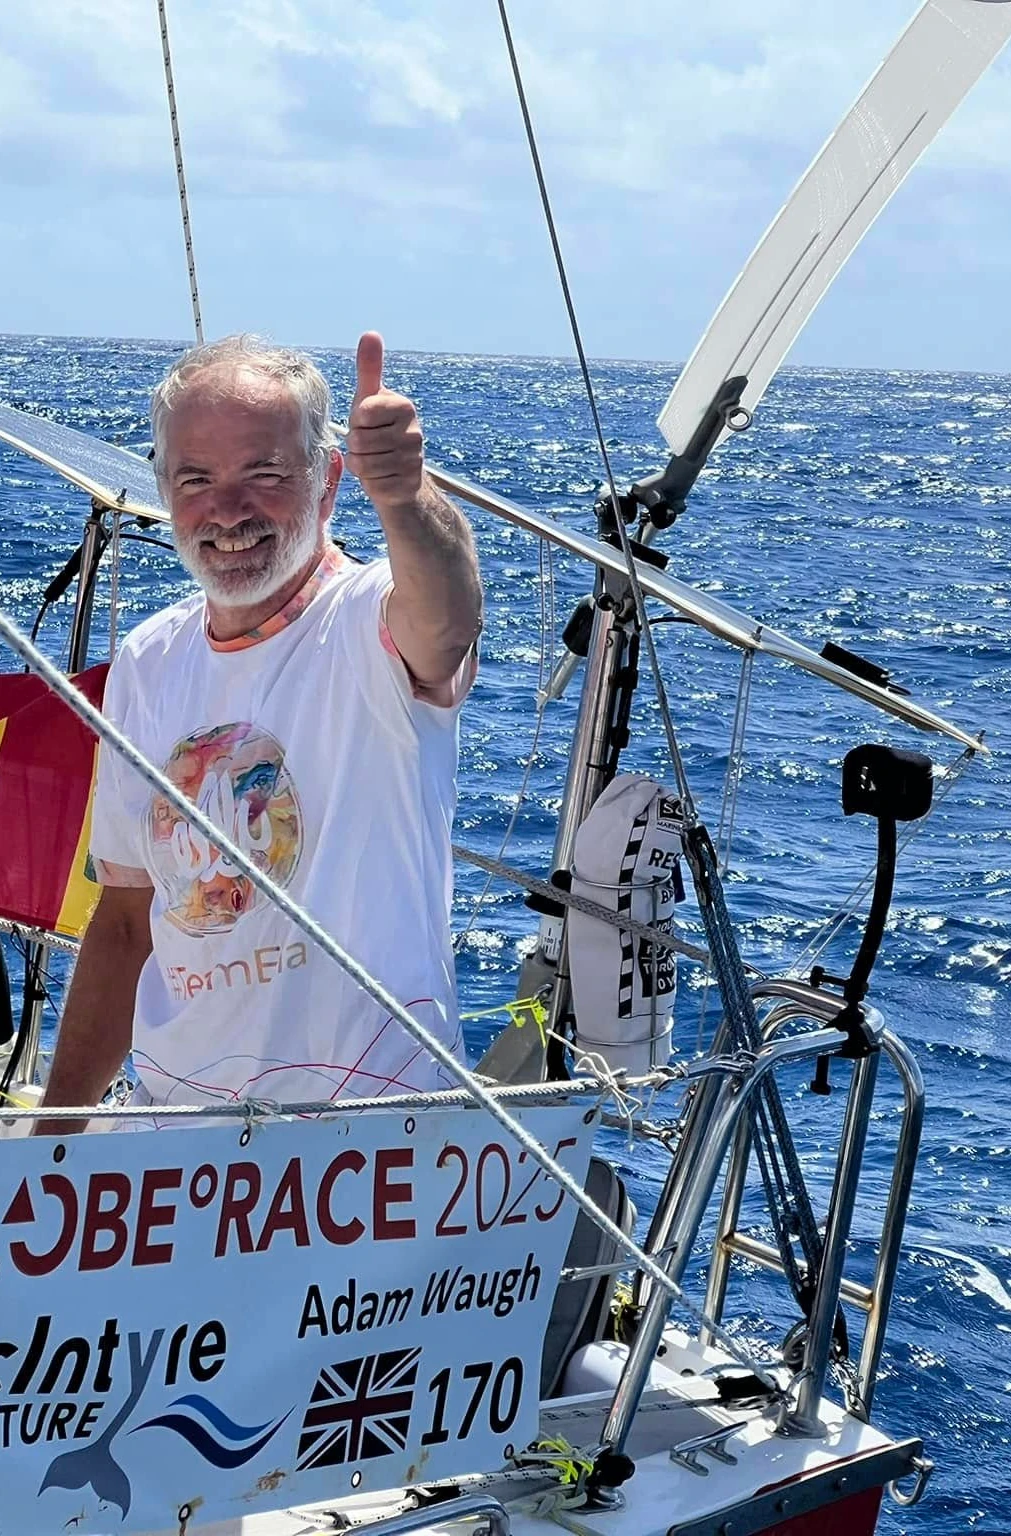
4.1 Adam Waugh — Little Wren
L'esperienza di Adam Waugh si è concentrata sulla messa a punto della relazione tra regolazione delle vele, distribuzione del peso e risposta del timone a vento.
All'inizio della regata, il Little Wren è stato descritto come uno yacht altamente reattivo o "nervoso". In determinate condizioni, il servo-pendolo poteva reagire fortemente quando le vele non erano adeguatamente bilanciate. Le raffiche e i cambiamenti dello stato del mare potevano aumentare le richieste di timoneria imposte al sistema, rendendo più difficile mantenere una rotta stabile.

Waugh ha lavorato per migliorare l'equilibrio della barca, inclusa la regolazione della distribuzione delle attrezzature e la sperimentazione di diverse dimensioni di pale eoliche. Queste regolazioni lo hanno aiutato a ottenere un mantenimento della rotta più coerente in condizioni variabili.
Waugh alla fine ha parlato positivamente dell'affidabilità del suo sistema South Atlantic. Ha riportato prestazioni soddisfacenti in diverse configurazioni di navigazione, inclusa la navigazione in poppa con due fiocchi a ruota (wing-and-wing). Considerava il sistema una parte preziosa della sua capacità di completare la regata.
Significato tecnico
L'esperienza di Waugh dimostra che la sensibilità di timoneria non indica necessariamente un guasto meccanico. Su uno scafo piccolo e reattivo, la regolazione delle vele, il carico e la scelta della pala eolica possono influenzare materialmente il comportamento dell'intero sistema di timone a vento.
Fonti: Globe 5.80 Transat — riepilogo Tappa 1; Globe 5.80 Transat — Tappa 2; BBC.
4.2 Eric Marsh — Sunbear
Il Sunbear di Eric Marsh utilizzava un South Atlantic S 301 già utilizzato in regate precedenti. L'unità aveva già visto il servizio in regate precedenti ed era quindi una versione precedente del sistema, piuttosto che un modello nuovo e inutilizzato. Data questa precedente utilizzazione, è ragionevole supporre che alcuni componenti possano aver subito un certo grado di usura al momento del suo utilizzo nella McIntyre Mini Globe Race. Questa cronologia di servizio precedente è una considerazione importante quando si valutano i problemi di manutenzione segnalati durante l'evento.
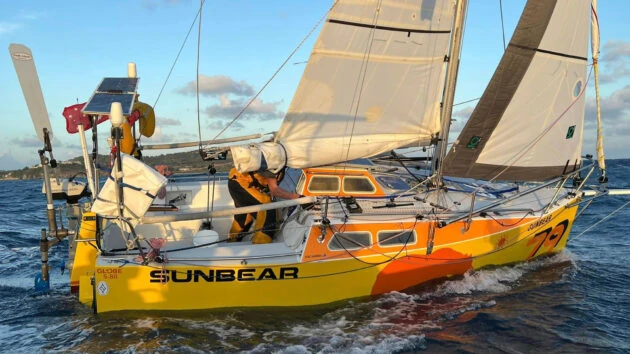
Durante la regata, Marsh ha riscontrato usura nelle cime di comando, che ha richiesto attenzione e successiva sostituzione o aggiornamento alle Figi. Questi problemi evidenziano l'importanza di ispezionare e mantenere il circuito delle cime di comando, in particolare su attrezzature con una storia di utilizzo precedente. Tuttavia, l'usura delle cime segnalata non deve essere interpretata come prova di un guasto del meccanismo di timoneria principale dell'S 301.
L'esperienza di Marsh sottolinea anche l'importanza dell'ispezione e della manutenzione regolari dei sistemi a timone a vento, specialmente durante una impegnativa regata d'altura. In un'intervista prima della regata, Marsh ha sottolineato che i timoni a vento devono essere curate e che aveva pianificato di portare pezzi di ricambio per i componenti che potrebbero richiedere la sostituzione. I suoi commenti rafforzano la distinzione tra l'affidabilità del design di un sistema e le condizioni di una particolare unità dopo un uso ripetuto.
L'esperienza del Sunbear illustra perché la cronologia di servizio precedente dell'unità debba essere considerata quando si valutano le sue prestazioni. I requisiti di manutenzione osservati durante la regata sono coerenti con la possibilità di usura in un sistema già utilizzato e non devono, da soli, essere presi come prova di una debolezza di progettazione fondamentale nel South Atlantic S 301.
Fonti: Practical Boat Owner; Coffs Coast News of the Area; McIntyre Mini Globe Race; video Sail-World.
4.3 Josh Kali — Skookum
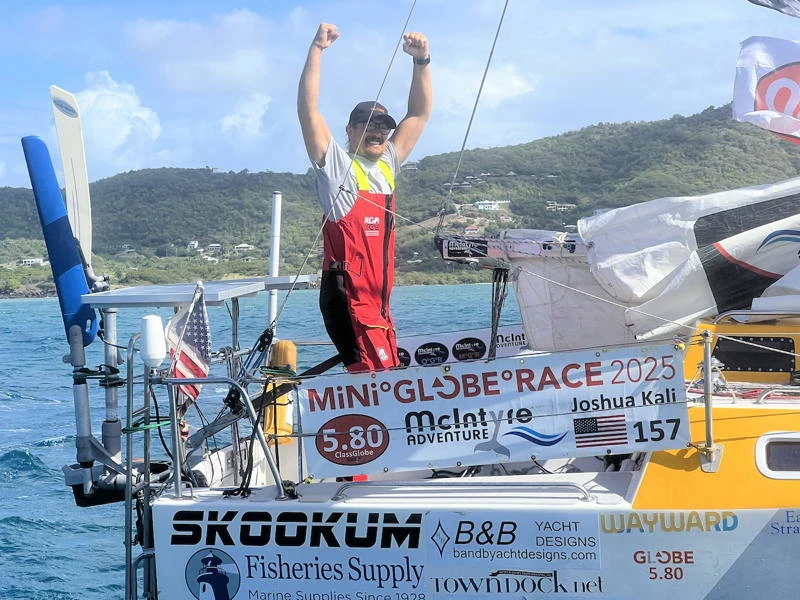
Josh Kali è partito da Panama a bordo dello Skookum senza un pilota automatico elettronico e non ne ha portato uno durante la regata. Si è quindi affidato esclusivamente al suo sistema di timone a vento a timone a vento South Atlantic S 301 per tutta la circumnavigazione. Ciò ha reso l'S 301 il suo unico mezzo di mantenimento automatico della rotta, attribuendo particolare importanza alla sua affidabilità e al mantenimento di una configurazione di timoneria efficace durante le lunghe traversate oceaniche.
L'esperienza di Kali ha comportato un'attenzione continua alla tensione e all'instradamento delle cime di comando. Un sistema a servo-pendolo si basa sulla trasmissione efficace del movimento dalla pala immersa alla timoneria dello yacht. Se le cime di comando si allentano, si allungano o incontrano un attrito eccessivo, parte del movimento della pala potrebbe non essere trasmesso efficacemente. Ciò può creare una zona morta in cui il timone a vento si muove ma il timone dello yacht non risponde prontamente, con conseguente mantenimento della rotta incoerente.
Kali ha riportato la necessità di mantenere un'adeguata tensione delle cime e di regolare la disposizione delle cime di comando. Ha sperimentato bozzelli di rinvio personalizzati e modifiche alla configurazione delle cime per migliorare il mantenimento della rotta durante le tappe del Pacifico e dell'Oceano Indiano.
Nonostante queste sfide, Kali ha continuato a dipendere esclusivamente dal suo S 301, senza il backup di un pilota automatico elettronico. La sua esperienza evidenzia il ruolo di un'installazione corretta, della manutenzione delle cime di comando e della regolazione continua per ottenere un timone a vento affidabile su un piccolo yacht d'altura altamente reattivo.
Significato tecnico
Il caso di Kali illustra l'importanza del circuito di comando completo in un sistema a servo-pendolo, in particolare quando è l'unica attrezzatura di timone a vento dell'imbarcazione. Allentamento, attrito e passaggi di cime inefficienti possono ridurre la precisione di timoneria, ma questi sintomi non dimostrano di per sé un guasto del meccanismo principale del timone a vento. La sua dipendenza dal solo S 301 per tutta la regata fornisce anche un contesto operativo rilevante quando si valuta il ruolo del sistema nella navigazione oceanica in solitaria.
Fonti: Josh Kali — Latitude 38; aggiornamenti di regata di Josh Kali.
4.4 Instradamento delle cime di comando, attrito ed elasticità
I casi South Atlantic sollevano una considerazione ingegneristica più ampia che si applica generalmente ai sistemi a servo-pendolo: il circuito delle cime di comando fa parte del sistema di timoneria, non è un accessorio secondario.
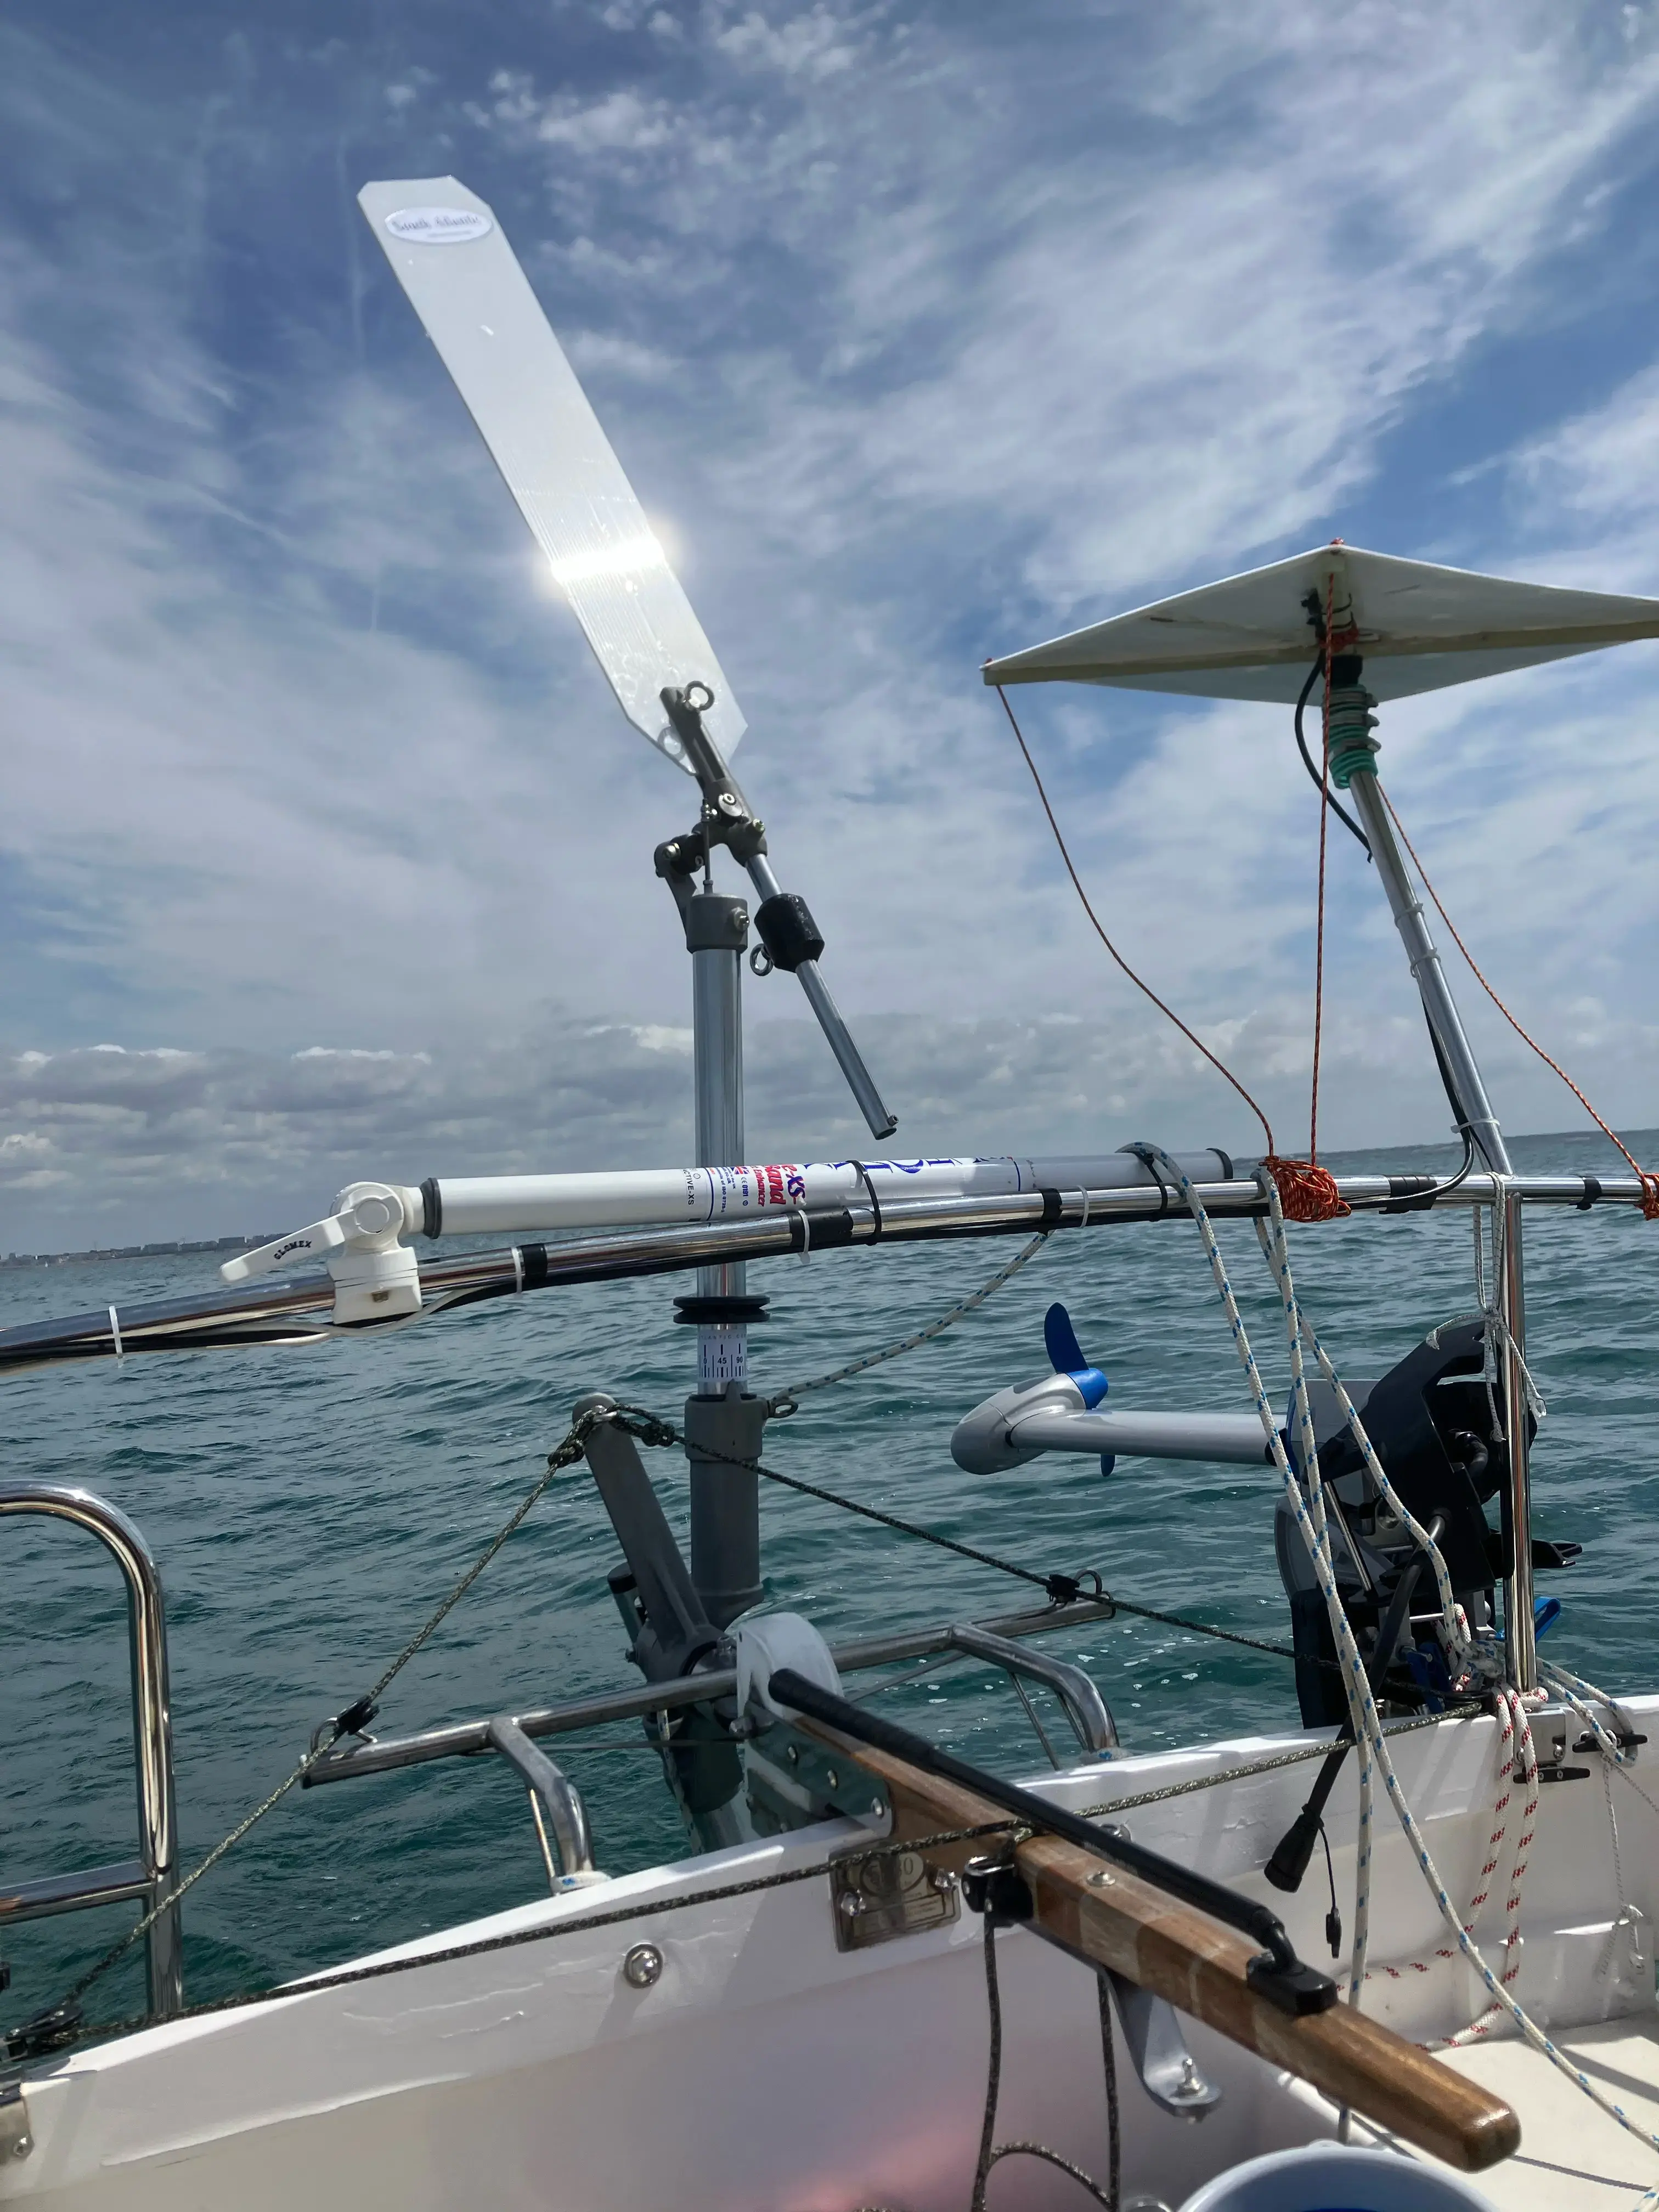
Un circuito ben organizzato dovrebbe trasmettere il movimento in modo efficiente e coerente. Diversi fattori possono influenzare questo aspetto:
Instradamento delle cime e geometria dei bozzelli
Ogni cambio di direzione attraverso un bozzello introduce un certo attrito. Il numero di bozzelli, il loro allineamento, le loro caratteristiche di cuscinetto e gli angoli con cui le cime entrano ed escono da essi possono influenzare tutti l'efficienza della trasmissione.
Su uno yacht compatto come un Class Globe 5.80, la distanza tra lo specchio di poppa e la barra del timone è breve. Questo può rendere particolarmente importante evitare giri inutili, angoli stretti o bozzelli mal allineati.
Allungamento ed elasticità delle cime
Le cime di comando sono esposte a carichi variabili, in particolare quando lo yacht si muove attraverso le onde. Se una cima si allunga in modo significativo sotto carico, parte del movimento del servo-pendolo può essere assorbito dalla cima piuttosto che trasmesso alla barra. Ciò può contribuire a una risposta ritardata o a una percepita zona morta.
Cordame a basso allungamento, dimensionamento appropriato e ispezione regolare possono aiutare a mantenere una trasmissione coerente. Materiali ad alte prestazioni come il Dyneema possono essere adatti, a condizione che siano selezionati e installati correttamente per l'applicazione.
Tensione e regolazione
Un allentamento eccessivo può ridurre la precisione di timoneria, mentre una tensione eccessiva può aumentare l'attrito o porre carichi inutili sul sistema. L'obiettivo è un circuito correttamente regolato che si muova liberamente trasmettendo al contempo l'input di timoneria in modo affidabile.
Manutenzione e ispezione
Le cime, i bozzelli, i punti di attacco e i collegamenti alla barra devono essere controllati periodicamente per usura, sfregamento, allineamento e variazioni di tensione. Un circuito di comando che funziona bene in una configurazione potrebbe richiedere una regolazione dopo cambiamenti nel piano velico, nel carico o nella disposizione di bordo.
Queste sono considerazioni ingegneristiche generali per i sistemi di timoneria a servo-pendolo. Aiutano a spiegare come i problemi delle cime di comando possano influenzare le prestazioni, ma non devono essere utilizzati per attribuire un guasto specifico a un materiale, un bozzello o un'installazione particolare, a meno che tale causa non sia stata confermata nel caso individuale.
Riferimenti: South Atlantic — S 301 / Globe 5.80; informazioni tecniche South Atlantic; applicazioni veliche Dyneema; Practical Boat Owner — Guida al timone a vento.
4.5 Valutazione generale di South Atlantic
I casi South Atlantic nel materiale di origine disponibile identificano principalmente:
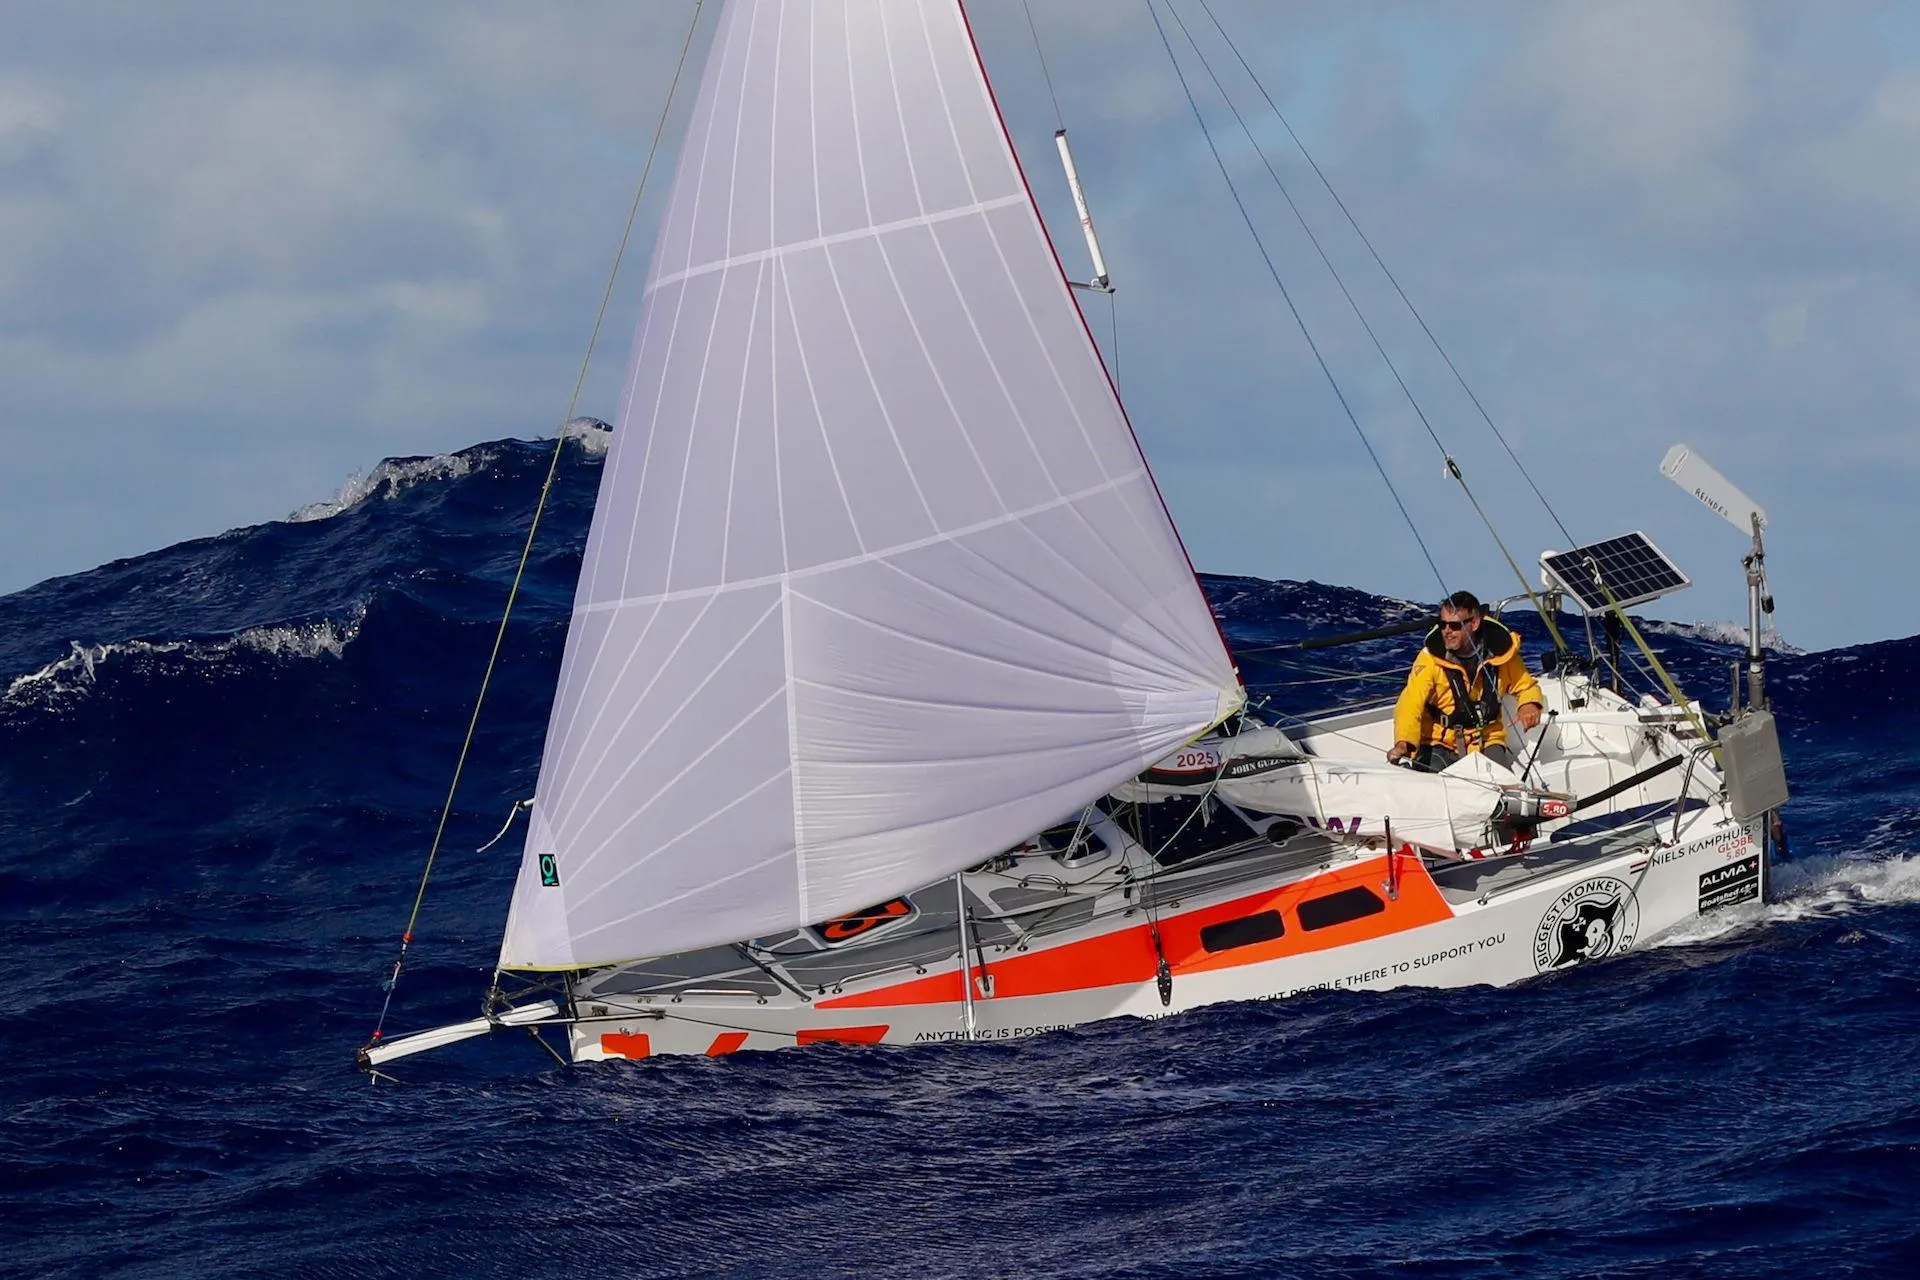
- Sensibilità di timoneria su uno scafo altamente reattivo.
- La necessità di ottimizzare la regolazione delle vele e la distribuzione del peso.
- Selezione e regolazione della pala eolica.
- Usura e attrito delle cime di comando.
- Tensione delle cime e possibili zone morte legate all'allentamento.
- Manutenzione e sostituzione delle attrezzature durante la regata.
I resoconti disponibili non stabiliscono un modello ricorrente di rottura strutturale nel meccanismo principale del timone a vento South Atlantic. Mostrano, tuttavia, che le condizioni, l'instradamento e la regolazione delle cime di comando sono importanti per ottenere una timoneria efficace per lunghi periodi.
È quindi importante evitare di descrivere ogni difficoltà di timoneria come un guasto del timone a vento. Allo stesso tempo, i requisiti delle cime di comando e dell'installazione rimangono parte delle prestazioni del sistema completo e devono essere considerati quando si valuta la sua idoneità per l'uso d'altura.
5. Analisi tecnica
5.1 Il Class Globe 5.80 come piattaforma impegnativa
Il Class Globe 5.80 è uno yacht piccolo, leggero e reattivo. Il suo comportamento può cambiare rapidamente al variare della forza del vento, della direzione delle onde, della configurazione velica e del carico. In una tale piattaforma, le forze necessarie per mantenere una rotta stabile possono cambiare rapidamente e un sistema di timone a vento può avere un margine di errore inferiore rispetto a uno yacht più pesante con una maggiore stabilità direzionale.
Le prestazioni di un timone a vento sono quindi influenzate non solo dal prodotto stesso, ma anche dalla risposta in imbardata dello yacht, dalla resistenza laterale, dalle caratteristiche del timone, dall'equilibrio velico e dalla velocità attraverso l'acqua.
Questo contesto è essenziale quando si interpretano i rapporti di sovracorrezione, sensibilità di timoneria o difficoltà nel mantenere una rotta in poppa.
5.2 Principi del timone ausiliario e del servo-pendolo
Hydrovane utilizza un timone ausiliario indipendente. La timone a vento controlla questo timone direttamente, quindi il sistema non si basa sulla stessa trasmissione tramite cime di comando al timone principale dello yacht di un sistema a servo-pendolo.
Un sistema a servo-pendolo, come Windpilot e South Atlantic, utilizza una pala immersa che viene deviata dal meccanismo di rilevamento del vento. Il flusso d'acqua che agisce sulla pala genera una forza di timoneria, che viene trasmessa tramite cime al timone o alla barra dello yacht.
Entrambe le disposizioni presentano vantaggi e limitazioni, e la loro efficacia dipende dallo yacht e dall'installazione. Una disposizione a timone ausiliario richiede un supporto strutturale adeguato e un'attenta attenzione all'allineamento e al movimento del timone. Una disposizione a servo-pendolo dipende da un flusso d'acqua adeguato, da una trasmissione efficiente delle cime di comando e dalla compatibilità con la geometria di timoneria dello yacht.
I resoconti della regata dimostrano che nessuno dei due principi è immune alle sfide operative. Mostrano anche che il tipo di problema può differire a seconda del design e dell'integrazione del sistema.
5.3 Sensibilità di timoneria e sovracorrezione
Diversi concorrenti hanno riportato sovracorrezione o difficoltà nel mantenere una rotta stabile in mari grossi o confusi. Questo comportamento può verificarsi quando il sistema di timoneria risponde ai cambiamenti del vento apparente e del movimento dello yacht in un modo che produce correzioni di rotta ripetute piuttosto che stabilizzarsi su una rotta stabile.
Su uno yacht piccolo e reattivo, l'imbardata e il rollio indotti dalle onde possono causare rapidi cambiamenti nell'angolo del vento apparente. Se la barca è mal bilanciata, il sistema di timoneria può essere chiamato a contrastare momenti di imbardata sostanziali. La risultante attività di timoneria può ridurre la velocità e aumentare l'affaticamento.
Possibili regolazioni includono:
- Migliorare l'equilibrio velico e ridurre l'eccessiva tendenza all'orzata o alla poggia.
- Cambiare il piano velico per ridurre i carichi di timoneria.
- Regolare la sensibilità o le caratteristiche di risposta del timone a vento, dove il sistema lo consente.
- Ottimizzare le dimensioni e la configurazione della pala eolica.
- Migliorare la stabilità direzionale dello yacht attraverso un uso adeguato delle appendici e del carico.
Queste regolazioni non sono intercambiabili tra i sistemi e dovrebbero seguire le indicazioni del produttore pertinente. I resoconti della regata illustrano adattamenti pratici, ma non costituiscono un confronto controllato della risposta di timoneria.

5.4 Interferenze ambientali
I resoconti Windpilot illustrano in particolare gli effetti delle interferenze ambientali e di disposizione.
Affinché un timone a vento rilevi correttamente il vento apparente, ha bisogno di un percorso di flusso d'aria non ostruito. Pannelli solari, sartiame, vele o altre attrezzature possono creare turbolenza o bloccare il vento, a seconda della loro posizione rispetto al timone a vento.
Allo stesso modo, una pala a servo-pendolo ha bisogno di un flusso d'acqua adeguato. Alghe o altro materiale galleggiante possono incrostare la pala, mentre la turbolenza dello scafo, del timone o delle derive mobili può disturbare il flusso e ridurre l'efficacia della timoneria.
Questi fattori non sono unici per un marchio. Sono considerazioni per qualsiasi sistema il cui funzionamento dipenda dal flusso d'aria o dalla forza idrodinamica. Un'attenta valutazione della posizione di montaggio prevista è quindi importante prima dell'installazione.
5.5 Il circuito delle cime di comando come parte del sistema
Per i sistemi a servo-pendolo, il circuito di timoneria è un elemento critico. La sua funzione è trasmettere il movimento generato dalla pala immersa al meccanismo di timoneria dello yacht con il minimo ritardo e perdita.
Un instradamento scadente, un attrito inutile, un allentamento, un allungamento o uno sfregamento possono ridurre la precisione di questa trasmissione. Su uno yacht piccolo, una geometria compatta può rendere un instradamento efficiente particolarmente importante.
I resoconti South Atlantic che coinvolgono il Sunbear e lo Skookum rendono questo punto particolarmente rilevante. L'usura delle cime e le regolazioni della tensione devono essere documentate come problemi del circuito di comando, a meno che non vi siano prove che i componenti meccanici principali del timone a vento fossero essi stessi difettosi.
Questa distinzione non rende il circuito di comando poco importante. Una timone a vento che non può trasmettere efficacemente il suo input di timoneria non fornirà un timone a vento soddisfacente, indipendentemente dalle condizioni del suo meccanismo principale.
5.6 Installazione e integrazione strutturale
I resoconti Hydrovane evidenziano le richieste strutturali e di installazione associate al montaggio di un timone ausiliario indipendente. Lo specchio di poppa deve resistere alle forze trasmesse dall'assieme del timone e la disposizione di montaggio deve consentire ai componenti di muoversi liberamente come previsto.

Bloccaggio, disallineamento o una pressione di serraggio eccessiva possono compromettere il movimento. Un rinforzo strutturale può essere richiesto a seconda della costruzione dello yacht e dei carichi previsti.
Anche i sistemi a servo-pendolo richiedono un'installazione attenta. Il loro montaggio deve essere sicuro e adeguatamente allineato, mentre la pala immersa dovrebbe essere posizionata per operare in un flusso d'acqua adeguato. Le cime di comando devono quindi essere portate al meccanismo di timoneria senza attrito o interferenze inutili.
La regata fornisce esempi di problemi di montaggio e disposizione, ma non fornisce dati ingegneristici standardizzati sufficienti per confrontare i carichi strutturali o i margini di sicurezza delle installazioni dei diversi produttori.
5.7 Manutenzione e riparabilità
La navigazione in solitaria a lunga distanza dà grande importanza alle attrezzature che possono essere ispezionate, mantenute e riparate in mare. Gli incidenti della regata mostrano le conseguenze della perdita di componenti, danni strutturali, usura delle cime, incrostazioni e problemi di allineamento.
Un piano di manutenzione d'altura prudente dovrebbe includere:
- Controllo di fissaggi, punti di montaggio e componenti mobili.
- Ispezione delle cime di comando e dei bozzelli per usura, sfregamento e allineamento.
- Conferma che timoni, pale e collegamenti si muovano liberamente.
- Verifica che il timone a vento abbia un percorso di flusso d'aria libero.
- Rimozione delle incrostazioni ambientali quando è sicuro farlo.
- Trasporto di ricambi e strumenti adatti per il sistema e l'installazione.
- Riverifica delle regolazioni dopo importanti cambiamenti nel piano velico, nel carico o nella disposizione delle attrezzature.
I requisiti di manutenzione specifici dipenderanno dal sistema, dalla sua età, dalla sua installazione e dalle condizioni in cui viene utilizzato. I resoconti esaminati qui rafforzano il valore dell'ispezione preventiva e della capacità di diagnosticare la vera fonte di un problema prima di apportare regolazioni in mare.
6. Riepilogo comparativo
La tabella seguente riassume i tipi di problemi descritti nei resoconti di regata disponibili. Non si tratta di una classifica quantitativa dell'affidabilità. Il numero di incidenti documentati è influenzato dal numero di barche che utilizzano ciascun sistema, dal livello di dettaglio disponibile nei rapporti pubblicati e dalle differenze nelle condizioni operative.
| Sistema | Casi riportati | Principali sfide riportate | Classificazione generale |
|---|---|---|---|
| Hydrovane | Ertan Beskardes (Trekka), Jasmine Harrison (Numbatou), Dan Turner (Immortal Game), Renaud Stitelmann (Capucinette), Pilar Pasanau (Peter Punk) |
|
Un mix di problemi meccanici, strutturali, di installazione e legati alle prestazioni |
| Windpilot | Jakub Ziemkiewicz (BIBI), Christian Sauer (Argo) |
|
Principalmente sfide ambientali, di disposizione, di montaggio e operative nei casi documentati |
| South Atlantic | Adam Waugh (Little Wren), Eric Marsh (Sunbear), Josh Kali (Skookum) |
|
Principalmente sfide legate alla configurazione, al circuito di comando e alla manutenzione nei casi documentati |
6.1 Interpretazione del confronto
I rapporti disponibili suggeriscono differenze nei tipi di sfide sperimentate, ma non supportano una classifica definitiva dell'affidabilità complessiva del prodotto.
Gli utenti di Hydrovane hanno riportato una gamma più ampia di tipi di incidenti nel materiale di origine, inclusi problemi meccanici e strutturali, bloccaggio dell'installazione e difficoltà di mantenimento della rotta. Gli utenti di Windpilot hanno principalmente segnalato interferenze associate all'ambiente e alla disposizione dello yacht, insieme a un problema di allineamento del montaggio. Gli utenti di South Atlantic hanno principalmente descritto la sensibilità di timoneria e l'importanza di mantenere e ottimizzare il circuito delle cime di comando, l'equilibrio velico e le impostazioni.
Queste distinzioni sono utili per comprendere gli incidenti, ma non devono essere interpretate come una misura completa delle prestazioni di ciascun sistema. Un confronto equo richiederebbe dati coerenti sul numero di unità nella flotta, sul tempo di funzionamento totale, sugli interventi di manutenzione, sulla qualità dell'installazione, sulle definizioni di guasto e sulla gravità delle condizioni incontrate.
7. Conclusioni
La regata come test impegnativo
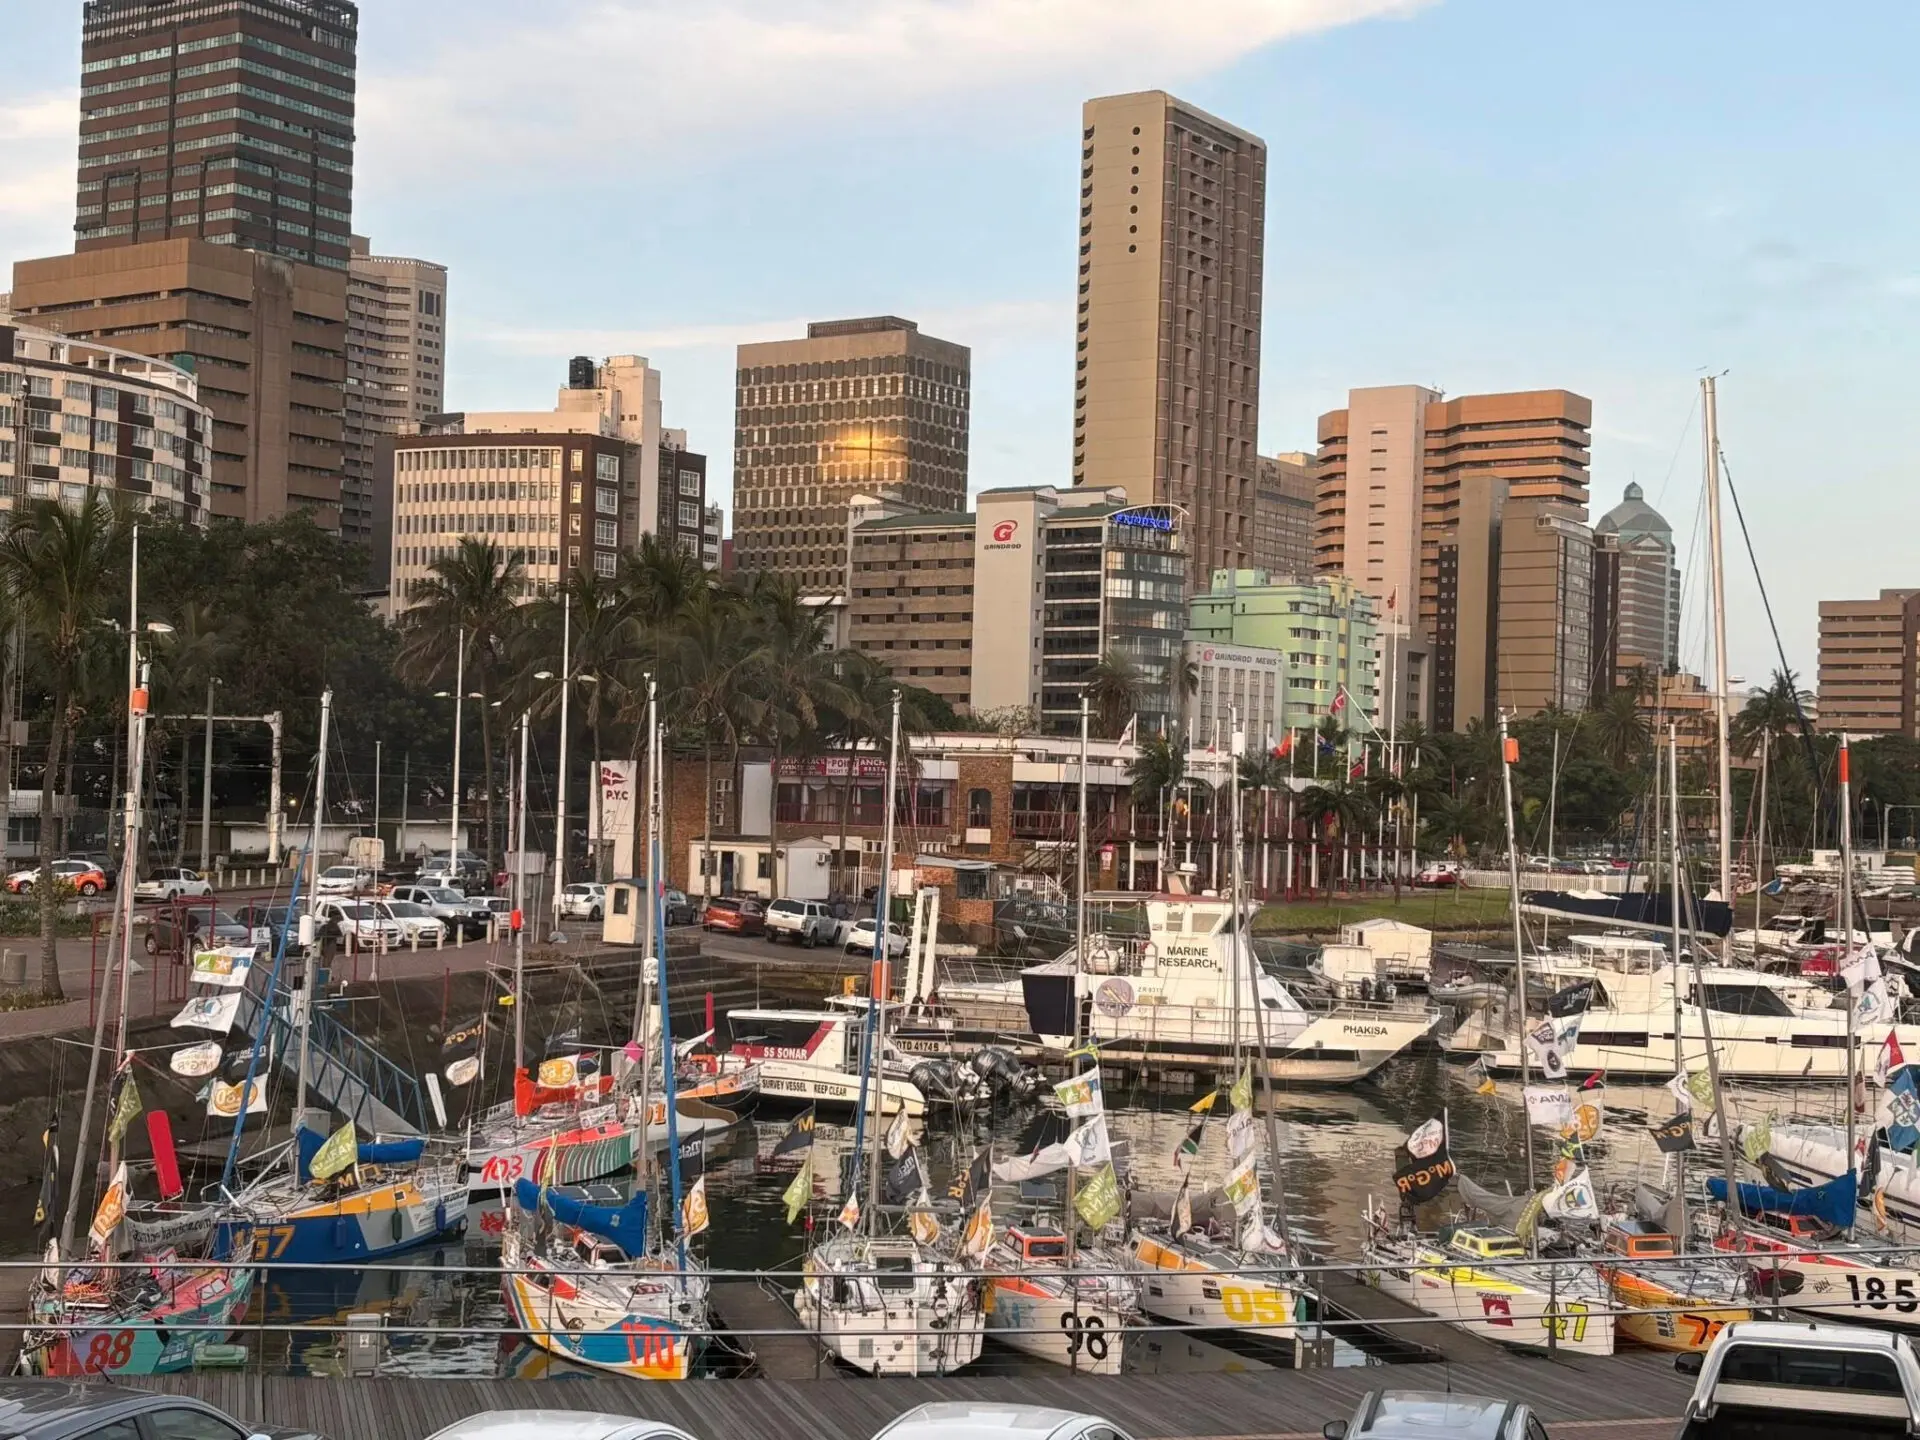
La McIntyre Mini Globe Race 2025–2026 ha dimostrato quanto possa essere impegnativa la navigazione in solitaria a lunga distanza per le attrezzature di timone a vento installate su yacht piccoli, leggeri e altamente reattivi.
Le prestazioni sono plasmate dall'intero sistema
Le esperienze riportate mostrano che le prestazioni del timone a vento sono plasmate dall'interazione del meccanismo con lo scafo della barca, la disposizione della timoneria, il piano velico, il carico, la geometria di installazione e le condizioni circostanti. Un sistema può essere meccanicamente integro ma offrire un pessimo mantenimento della rotta se lo yacht è sbilanciato, il flusso d'aria è ostruito, la pala immersa è incrostata o il circuito di timoneria è inefficiente.
Modelli distinti per sistema
I casi Hydrovane includevano la perdita di componenti meccanici, danni strutturali, bloccaggio legato all'installazione e sensibilità di timoneria. I casi Windpilot hanno evidenziato principalmente l'incrostazione ambientale, le interferenze del flusso d'aria e dell'acqua e l'allineamento del montaggio. I casi South Atlantic hanno evidenziato principalmente la sensibilità di timoneria, l'equilibrio velico e del peso, e l'importanza di disposizioni delle cime di comando efficienti e ben mantenute.
La difficoltà operativa non è un guasto meccanico
Una conclusione chiave è che la difficoltà operativa non deve essere automaticamente equiparata a un guasto meccanico. In particolare, l'usura delle cime di comando, l'attrito, l'allungamento e la tensione fanno parte dell'installazione completa di timoneria a servo-pendolo, ma non sono necessariamente la prova di un difetto nel meccanismo principale del timone a vento. Allo stesso modo, la sensibilità di timoneria o la sovracorrezione possono riflettere il comportamento combinato dello yacht, del piano velico, dello stato del mare e delle impostazioni di timoneria.
Valore della preparazione e dell'adattamento
La regata ha anche sottolineato il valore della manutenzione preventiva, di un'installazione attenta, di ricambi adeguati e della capacità di uno skipper di diagnosticare i problemi e adattare la configurazione. Queste considerazioni si applicano a tutti e tre i sistemi.
Studi di caso, non un test controllato
In definitiva, le prove disponibili dalla regata sono meglio trattate come un insieme di preziosi studi di caso operativi piuttosto che come un test di prodotto controllato. Offre lezioni pratiche per i marinai che scelgono, installano e mantengono i sistemi di timone a vento, lasciando qualsiasi confronto definitivo sull'affidabilità a lungo termine a dati più completi e standardizzati.
Fonti e letture consigliate
- McIntyre Mini Globe Race
- Hydrovane
- Windpilot
- South Atlantic
- Practical Boat Owner — Guida all'timone a vento
- Practical Boat Owner — Revisione delle prestazioni del Globe 5.80
- McIntyre Mini Globe Race — Cronologia della regata